모터 출력 한계 검토 — 1.27 N·m 모터와 37.7 N·m 보행 하중
초기 구상에서는 소형 기어드 모터의 감속비를 높여 하중을 감당할 수 있을지 검토했다. 2편에서 채택한 소형 저와트 DC 감속 모터(JGB37-520)의 스펙과 70kg 체중 보행 시 무릎 관절에 걸리는 모멘트를 계산해 보았다.
계산 결과, 소형 모터 단독 구동으로는 착지 하중을 지탱하기 어렵다는 결론에 도달했다.
| 역학 파라미터 | 70kg 인체 보행 필요량 | JGB37-520 모터 실측 성능 | 물리적 격차 및 판정 |
|---|---|---|---|
| 초기 착지 충격 토크 | 37.7 ~ 45.0 N·m | 스톨 토크 1.27 N·m (13 kg·cm) | 모터 정격 토크 대비 필요 토크 초과 |
| 외장 기어 4:1 증속 시 | 37.7 N·m | 이론상 5.08 N·m / 효율 감안 3.8 N·m | 치차 전단 응력 한계 초과 가능성 높음 |
| 정지 상태 (ω = 0) | 무릎 꺾임(Buckling) 차단 필요 | 회생 제동력 0 N·m (역구동 저항 없음) | 체중 부하 시 모터 축 역회전 위험 |
| PID 위치 유지 전류 | 연속 지지 | 스톨 전류 1.8A 급증 | 발열로 인한 드라이버 및 코일 과부하 위험 |
토크를 키우기 위해 고출력 산업용 서보모터나 하모닉 드라이브를 적용할 수도 있지만, 시스템 단가와 무게, 배터리 부피가 급격히 증가한다. 이는 일상 보급과 경량화를 지향하는 프로젝트 방향과 맞지 않았다.
준능동(Semi-Active) 구조로의 전환 — 체중 지지와 스윙 보조의 분리
이에 대한 해결책으로 인체 보행 메커니즘에 주목했다. 무릎이 완전히 신전되었을 때 인대와 관절면이 맞물리는 기전처럼, 하중은 기계적으로 지지하고 모터는 필요한 순간에만 개입하는 방식이다. 이에 따라 입각기와 유각기의 제어 방식을 분리했다.
- 입각기 (체중 지지): 모터 구동을 멈춘다. 발꿈치가 땅에 닿는 순간 기계식 원웨이 래칫/스토퍼(Drop Lock)가 물리적으로 맞물려 무릎이 과신전되거나 꺾이지 않도록 프레임 구조로 체중을 지탱한다. 전력 소모가 없고 모터 과부하가 발생하지 않는다.
- 유각기 (공중 스윙): 발이 지면에서 떨어지면 락 핀이 해제되고, 무부하 상태가 된 다리를 3.4W급 소형 저와트 모터가 건측 궤적에 맞춰 스윙을 보조한다.
- 락 트리거: 발꿈치 센서가 접지를 감지하면 모터는 관절 부하를 버티는 것이 아니라, 락 메커니즘을 결합·해제하는 스위치 역할만 수행한다.
착용 및 일상 편의를 위한 골반 벨트 배제
상용 보조기 및 외골격 장치들을 살펴보면 골반 하네스를 사용하는 경우가 많다. 상체와 골반을 안정적으로 고정해 주는 장점이 있지만, 착용자가 혼자 화장실을 이용할 때 보조기를 탈착해야 하는 번거로움이 있다.
선행 기술 비교 검토 (KIPRIS 및 선행 연구)
기구 설계의 타당성과 선행 기술 대비 차별점을 점검하기 위해 KIPRIS 특허 및 주요 선행 연구 5자를 비교 검토했다.
| 비교 항목 | 전통 플라스틱 AFO | Ottobock C-Brace | B-Temia Keeogo | Lucas Galey E-Knee (2022) | SynchroLeg (본 설계) |
|---|---|---|---|---|---|
| 기기 분류 | 수동 발목 보조기 | 마이크로프로세서 KAFO | 전동 외골격 로봇 | 마이크로프로세서 의족 | 준능동 스마트 KAFO |
| 비용 및 경제적 접근성 | 수십만 원대 (비급여) | 수천만 원대 (약 5,000만 ~ 7,000만 원) | 수천만 원대 (약 4,000만 원) | 연구용 오픈소스 의족 | 복지용구 기준액(41만 원) 이내 목표 (15% 본인부담금 수준 접근성) |
| 무릎 꺾임 방지 | 불가 (발목만 고정) | 유압 밸브 전자 제어 | 고출력 모터 지탱 | 기계식 락 제어 (절단용) | 기계식 Stance Lock 차단 |
| 유각기 스윙 가이드 | 불가 | 보행 위상별 유압 감쇠 | 모터 강제 견인 | 무릎 스윙 댐핑 제어 | 건측 추종 경량 TinyML 가이드 |
| 독립 배변 가능 여부 | 가능 (발목만 착용) | 어려움 (대형 허벅지 쉘) | 어려움 (골반 일체형) | 해당 없음 (의족) | 가능 (골반 비움, 대퇴-하퇴 체결) |
| 연산 프로세서 | 없음 | 고가 32비트 DSP | 고성능 임베디드 PC | 8비트 ATmega328P | 8비트 MCU (TinyML) + ESP32 |
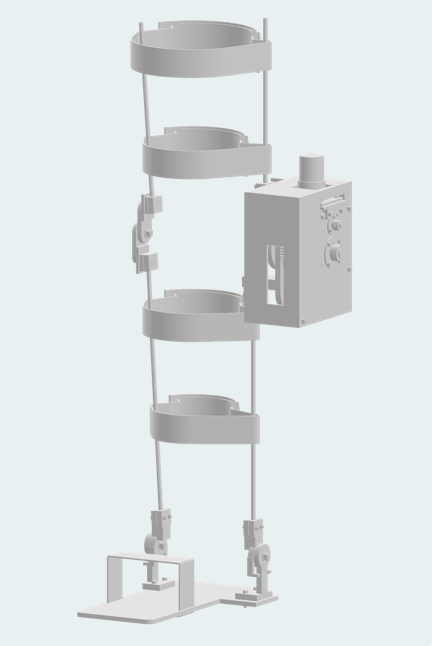
MDPI 2022에 발표된 Lucas Galey의 초저가 E-Knee 연구는 아두이노 기반의 오픈소스 적정기술을 선보였으나 절단 장애 환자의 의족 분야에 집중되어 있었다. SynchroLeg는 마비 환자의 실제 다리를 지지하면서, 마이크로컨트롤러 기반 경량 제어와 기계식 락, 그리고 골반 벨트 없는 분리 체결 방식을 결합하는 방향으로 구조를 정리했다.
건강보험 복지용구 기준액 연계 비즈니스 모델 구상
기술의 실용성을 확보하기 위해 국민건강보험공단의 장애인 보조기기 및 복지용구 급여 체계를 분석했다. 공단 고시 기준, 골반 벨트가 없는 긴 다리 보조기(KAFO)의 급여 기준액 한도는 410,000원으로 지정되어 있다.
연구실 수준의 고가 수입 부품을 배제하고 범용 규격품 중심으로 단가를 낮춘다면, 복지용구 급여 기준액 내에 충분히 진입할 수 있다. 향후 복지용구 품목으로 등록될 경우 국비 85% 지원을 통해 환자는 약 15% 수준의 본인부담금만으로 가정에서 스마트 보조기를 이용할 수 있는 현실적인 보급 기반을 마련하는 것이 목표다.
이렇게 준능동 메커니즘 전환과 복지용구 연계 모델을 정리하고, 다음 단계인 기구부 슬림화와 실물 프로토타입 제작에 본격적으로 돌입했다.