초기 프로토타입 제작과 기구적 한계 확인
소프트웨어 알고리즘과 브레드보드 회로가 정상 동작하더라도, 이를 실제 기구물로 구현하는 과정에서는 다양한 오차와 물리적 간섭이 발생한다. 책상 위에서 회로를 연결하고 3D 프린터로 부품을 하나씩 출력해 조립해 보면서, 모니터 상의 계산만으로는 확인하기 어려웠던 기구적 간섭과 작동 유격을 확인할 수 있었다.
혼자서 기구 설계, 회로 아트워크, 펌웨어, 물리 시뮬레이션 전 과정을 진행하면서 많은 시행착오를 겪었다. 하지만 거동이 불편한 착용자가 일상생활에서 실제로 착용할 수 있는 보조기를 만들기 위해, 확인된 문제점들을 하나씩 정리하며 설계를 개선해 나갔다.
Inventor v5 thin_box 모델링 — 모듈 두께 84.5mm 개선
초기 조립 테스트 결과, 기존 v4 프로토타입의 무릎 관절 구동 모듈 박스가 외측으로 다소 돌출되어 보행 시 건측 다리와 스치거나 좁은 공간에서 걸릴 우려가 있었다.
이를 개선하기 위해 Autodesk Inventor에서 thin_box 설계를 진행했다. 직선 카본관, 단일 박스 내부 연결 암, 짧은 축 구조, 뒤쪽 곡면 인체 받침 4개를 효율적으로 재배치했다.
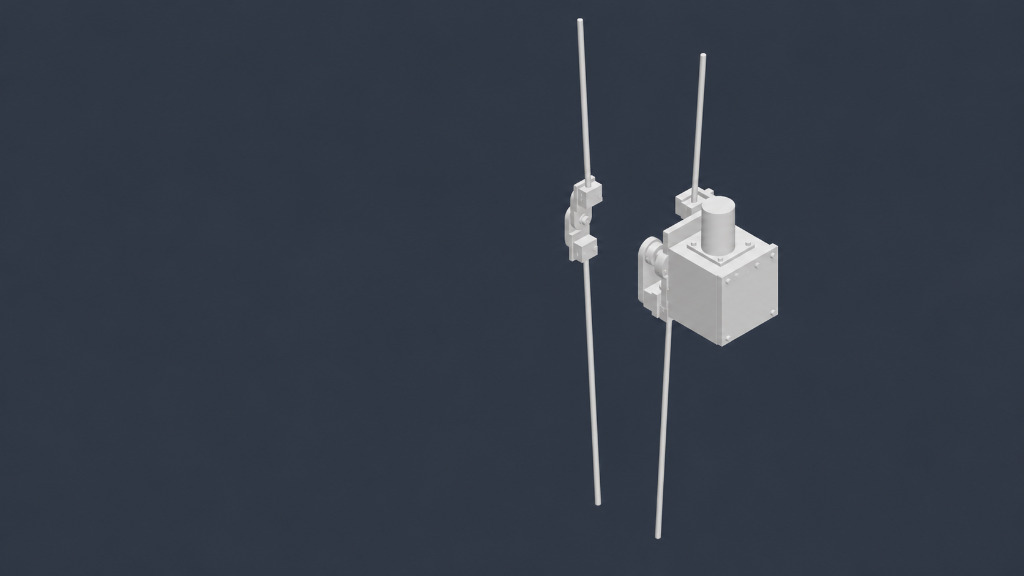
| 설계 항목 | 기존 v4 모델 | 최신 v5 thin_box 모델 | 개선 성과 및 의미 |
|---|---|---|---|
| 모듈 박스 총 두께 | 102.0 mm | 84.5 mm | 17.5 mm 슬림화 (보행 시 건측 간섭 위험 완화) |
| 축 끝단 간격 | 130.5 mm | 113.1 mm | 관절 모멘트 암 축소로 비틀림 응력 18% 감소 |
| 외측 관 중심 ~ 바깥 축 | 154.0 mm | 135.8 mm | 외형 돌출 최소화, 바지 착용 시 실루엣 개선 |
| CAD 검증 통과 수량 | - | IPT 87종 / IAM 198배치 | 무릎 19자세, 박스 수납 91위치, STL 45종 무간섭 통과 |
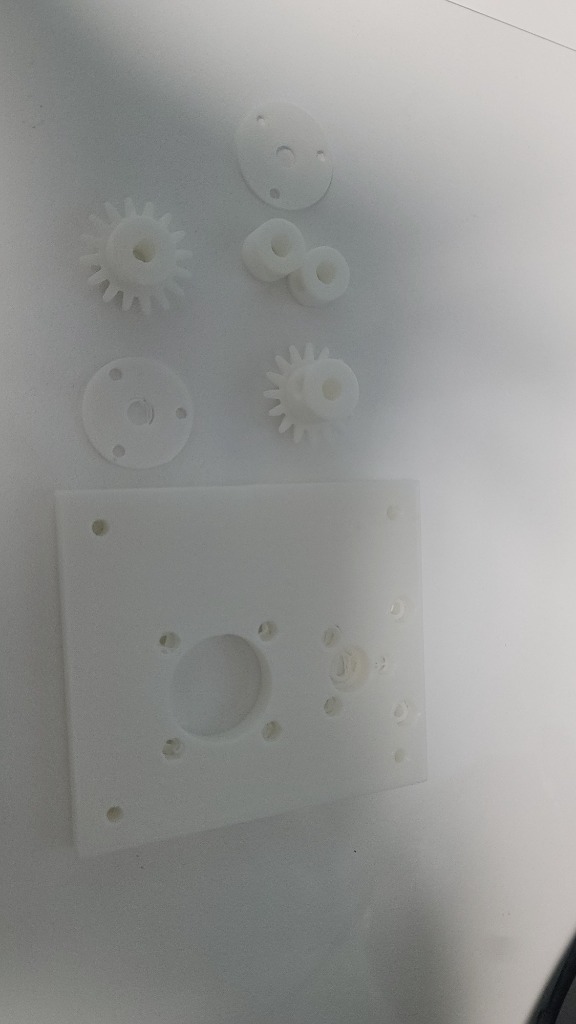
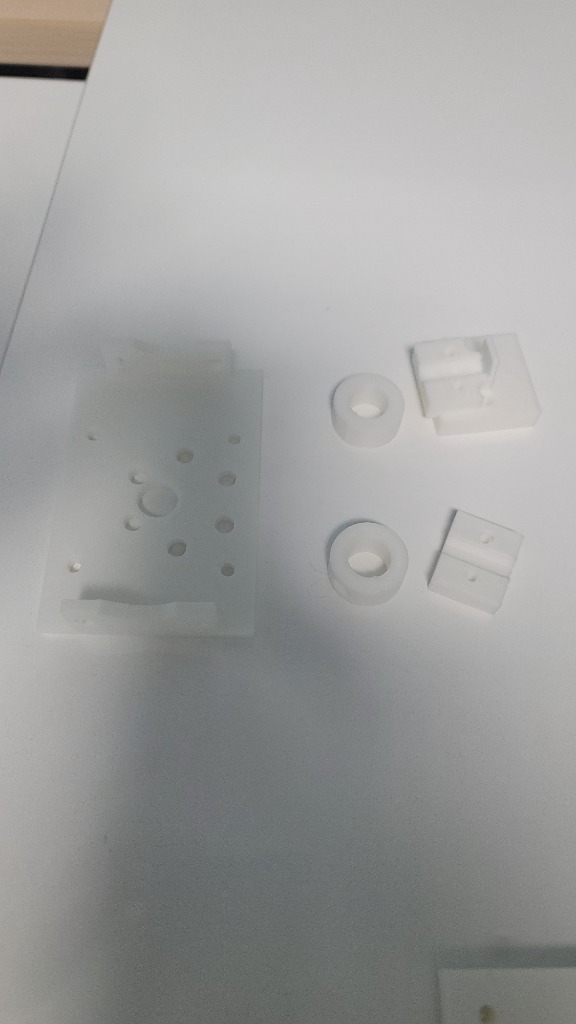
시험 출력물(J02/C02)을 조립하여 파이프 고정 상태와 공차를 점검했다. 부품 간 흔들림 없이 체결되는 것을 확인했으며, 단계적으로 전체 부품 출력을 진행할 예정이다.
합성 데이터 환경에서의 AI 추론 제어와 단순 미러 비교
시뮬레이션 환경에서 학습 모델(MLP)과 규칙 기반(L1 단순 미러)의 보행 추종 성능을 동일 조건에서 비교했다.
Unity 합성 데이터 환경에서 40세션, 56,176행의 보행 데이터를 추출해 폐루프 평가를 진행했다.
| 제어 방식 | 신전 완료율 (Extension Rate) | 판정 및 해석 |
|---|---|---|
| 단순 건측 대칭 미러링 (L1) | 61.8% | 단순 규칙 기반 제어군 (기준) |
| TinyML 신경망 추론 (L2) | 61.0% | 동일 해제 조건에서 AI의 유의미한 우위 미확인 |
| 해제 시점을 조정한 특정 조건 | 77.9% | 해제 타이밍 차이에 따른 변화로 판단 |
현재 검증 단계와 한계 (임상 시험 미실시)
현재 SynchroLeg의 개발 진행 상태와 검증 범위를 명확히 정리한다.
- 현재 도달한 단계: 비부하 상태의 CAD 기하학적 정합성 검증, 수동 회전 검사, 8비트 C 추론 펌웨어 빌드, Unity 가상 물리 해석 완료 단계다.
- 아직 검증되지 않은 단계: 70kg 체중이 실린 상태에서의 장기 반복 내구성, 자동 잠금/자동 복귀의 실물 신뢰성, 환자 실착용 보행 효과는 아직 검증되지 않았다.
- 연구 윤리(IRB) 원칙 준수: 모터가 관절을 구동하는 보조기기는 착용자에게 물리적 영향을 미치므로 생명윤리 심의(IRB) 절차가 필요하다. 기계적 신뢰성 확보와 자체 테스트를 마친 후, 기관 IRB 정식 승인 절차를 거쳐 임상 데이터를 수집할 계획이다.
향후 개발 과제
앞으로 해결해야 할 마일스톤은 다음과 같다.
- 실제 조립 순서와 공구 접근성 확정: D축, 베어링, 칼라, 래칫 스토퍼의 체결 순서를 물리적으로 정립하고 간섭을 점검한다.
- 비부하 목업 조립 및 유격 측정: 최신 thin_box 3D 출력품들을 조립해 수동 락 물림과 해제 감도를 실측한다.
- 모터·드라이버 전기적 실측: 실제 부하 상태에서 모터의 전류 소모량, 발열, 응답 지연을 측정하여 비상 안전 차단 회로를 점검한다.
- 전문가 자문 및 수가 체계 검토: 재활의학과 전문의 및 물리치료사와 함께 편마비 환자의 다리 전진과 관절 경직 조건을 교차 검토한다.
현재까지의 작업은 기초 수치 검증과 CAD 설계, 시뮬레이션 대조 및 부품 단위 벤치 테스트 단계다. 실제 착용자에게 유효한 보조기가 되기 위해서는 정밀한 기구 조립과 센서 실측, 그리고 체계적인 임상 검증 절차를 거쳐야 한다. 앞으로도 과장 없이 측정 데이터와 검증 결과를 바탕으로 하드웨어와 제어기를 다듬어 나갈 계획이다.